本页由繁体中文版自动转换
情境觉知
三层是递进的觉知层级,并非严格的线性阶段。
它是决策的输入:态势不清,判断力再好也是空转。
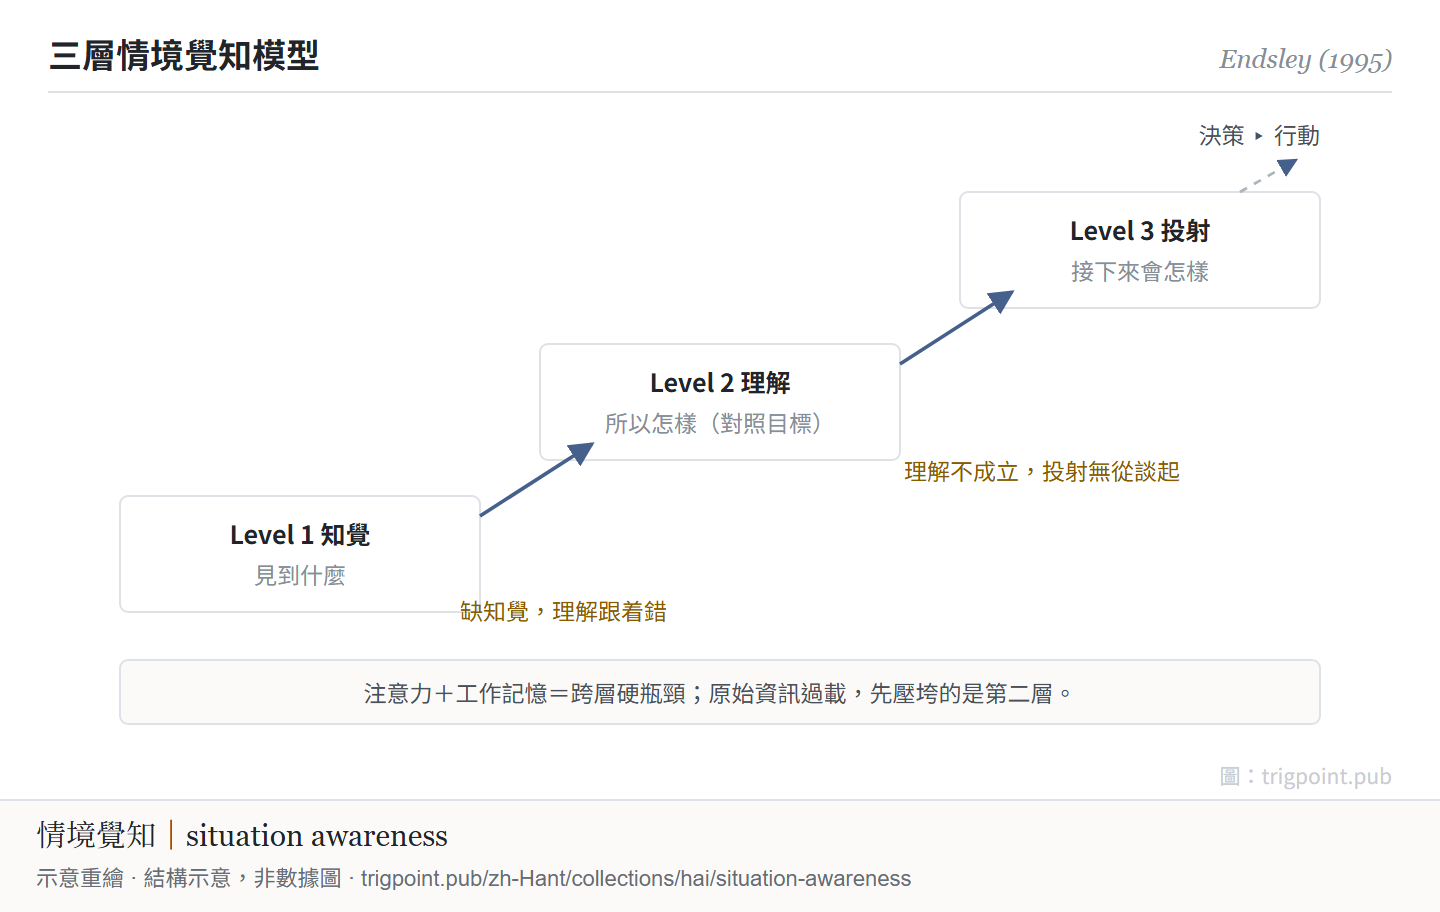
知觉、理解、投射是逐层递进的觉知层级,并非严格的线性阶段;注意力与工作记忆对新手是最明显的跨层瓶颈,专家以心智模型与样式比对缓解。
情境觉知是决策的输入,与决策本身分离。 放大看图 ▸转发 PNG ▸
一、发生什么事
知道状况,不等于知道怎么做。Endsley 把散落在航空人因研究里的「知道现在什么状况」,形式化成可操作的三层模型;三层的定义一般溯至她 1988 年的研究(据作者后期自述,本页未读 1988 原文),1995 年那篇把它扩成完整理论,纳入注意、工作记忆、心智模型与目标驱动的处理[1]Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors, 37(1), 32–64. 书目经多源交叉核对。。第一层知觉:侦测环境中相关元素的状态。第二层理解:把元素整合成对照目标的意义。第三层投射:基于理解,预测近未来。三层是递进的层级,越高层觉知越完整,但并非严格的线性阶段:第一层有缺,理解容易跟着出错;然而凭目标驱动的处理与心智模型的预设,第一层不完整时仍可能有第二、三层的觉知。整个结构受注意力和工作记忆限制,新手最明显,专家则以心智模型与样式比对缓解;所以原始资讯灌得越多,第二层反而越容易被压垮。
二、为什么这对你重要
管多条并行的 AI 工作线,你的瓶颈很少是「资讯不够」,几乎都是「态势拼不起来」。仪表板给你第一层的原料,但第二层的理解和第三层的预判要靠设计:状态要对照目标呈现,过期要显式标记,下一步要可以直接读出来。把 agent 输出全部倒给自己看,等于用第一层的量压死第二层。
适用边界:觉知是决策的输入,不能用决策对错反推觉知高低;三层是递进的层级,只量第一层命中率不代表有觉知;模型描述停在教科书级一致,未经一手逐句核对。
Lab 实测 本理论在我们 studio 的两件实证
开机第一眼:单人操作者如何为自己建一块态势板
多线并行的工作室,每次开工都要重新回答同一条问题:现在是什么状况。我们把答案固定成一块态势板:哪条线进行中、哪些事项已过期、下一步由谁决定。三层觉知逐层对应:知觉(状态)、理解(对照目标)、投射(下一步)。全文载板面如何设计、哪些内容刻意不上板。
中断之后:跨 session 重建态势的续接机制
收工记录什么、开工扫描什么,才接得回上次的理解。我们把这条流程写成固定机制,不依赖记忆。
此案例为 Trigpoint Pass 内容 · 含续接 checklist
解锁全部实证案例 Trigpoint Pass ▸
如何阅读来源注记 「书目经…核对」指作者、年份、题名与出版项已确认;不代表该来源的主张已被核对。 定义版本:2026-09-20。
- [1] Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors: The Journal of the Human Factors and Ergonomics Society, 37(1), 32–64. https://doi.org/10.1518/001872095779049543 ↩