情境覺知
三層是遞進的覺知層級,並非嚴格的線性階段。
它是決策的輸入:態勢不清,判斷力再好也是空轉。
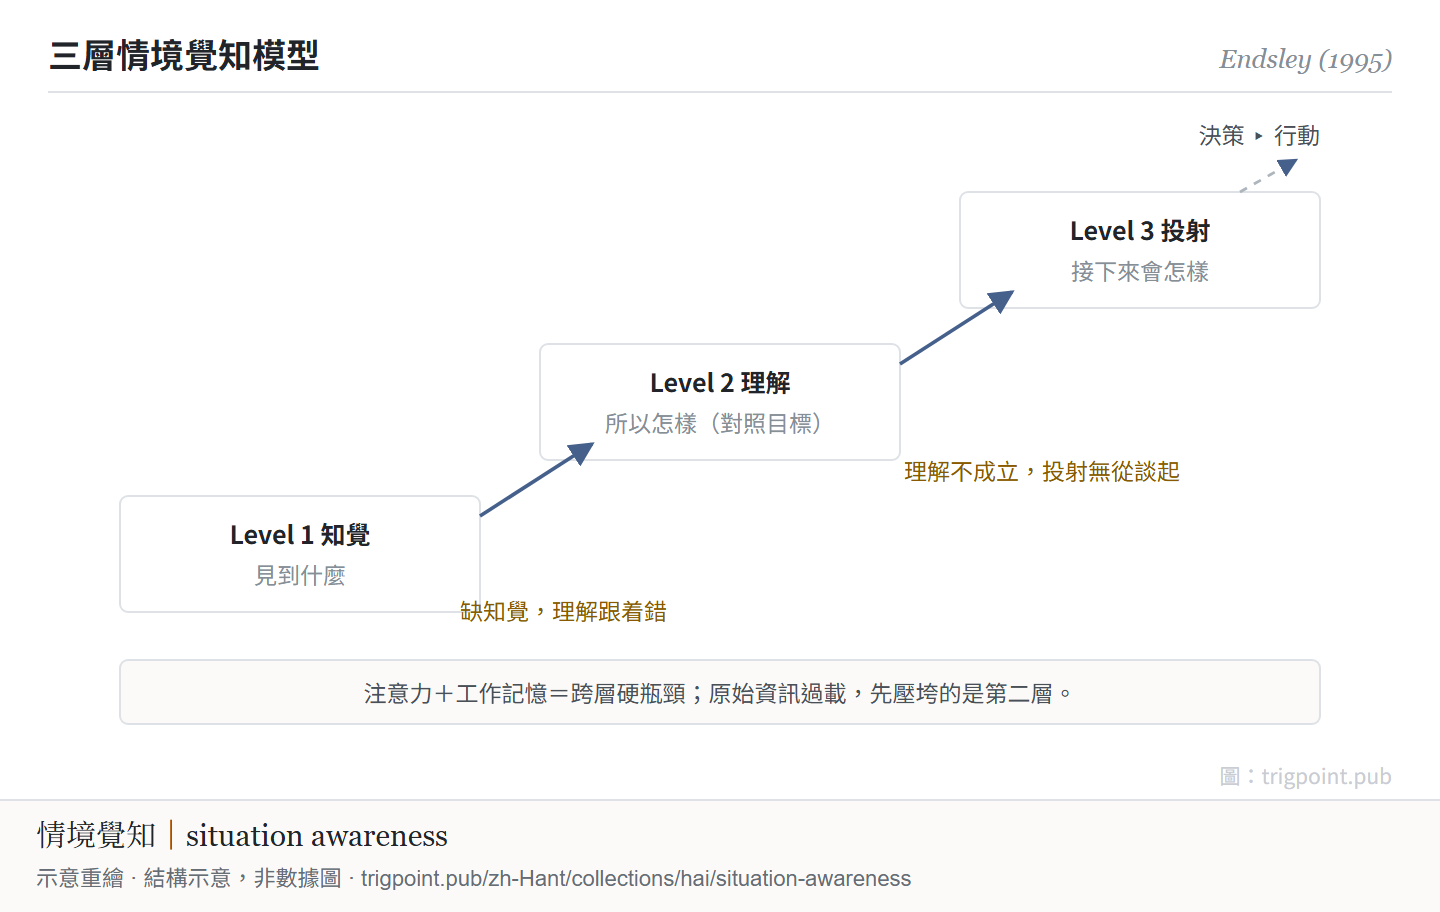
知覺、理解、投射是逐層遞進的覺知層級,並非嚴格的線性階段;注意力與工作記憶對新手是最明顯的跨層瓶頸,專家以心智模型與樣式比對緩解。
情境覺知是決策的輸入,與決策本身分離。 放大看圖 ▸轉發 PNG ▸
一、發生什麼事
知道狀況,不等於知道怎麼做。Endsley 把散落在航空人因研究裏的「知道現在什麼狀況」,形式化成可操作的三層模型;三層的定義一般溯至她 1988 年的研究(據作者後期自述,本頁未讀 1988 原文),1995 年那篇把它擴成完整理論,納入注意、工作記憶、心智模型與目標驅動的處理[1]Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors, 37(1), 32–64. 書目經多源交叉核對。。第一層知覺:偵測環境中相關元素的狀態。第二層理解:把元素整合成對照目標的意義。第三層投射:基於理解,預測近未來。三層是遞進的層級,越高層覺知越完整,但並非嚴格的線性階段:第一層有缺,理解容易跟着出錯;然而憑目標驅動的處理與心智模型的預設,第一層不完整時仍可能有第二、三層的覺知。整個結構受注意力和工作記憶限制,新手最明顯,專家則以心智模型與樣式比對緩解;所以原始資訊灌得越多,第二層反而越容易被壓垮。
二、為什麼這對你重要
管多條並行的 AI 工作線,你的瓶頸很少是「資訊不夠」,幾乎都是「態勢拼不起來」。儀表板給你第一層的原料,但第二層的理解和第三層的預判要靠設計:狀態要對照目標呈現,過期要顯式標記,下一步要可以直接讀出來。把 agent 輸出全部倒給自己看,等於用第一層的量壓死第二層。
適用邊界:覺知是決策的輸入,不能用決策對錯反推覺知高低;三層是遞進的層級,只量第一層命中率不代表有覺知;模型描述停在教科書級一致,未經一手逐句核對。
Lab 實測 本理論在我們 studio 的兩件實證
開機第一眼:單人操作者如何為自己建一塊態勢板
多線並行的工作室,每次開工都要重新回答同一條問題:現在是什麼狀況。我們把答案固定成一塊態勢板:哪條線進行中、哪些事項已過期、下一步由誰決定。三層覺知逐層對應:知覺(狀態)、理解(對照目標)、投射(下一步)。全文載板面如何設計、哪些內容刻意不上板。
中斷之後:跨 session 重建態勢的續接機制
收工記錄什麼、開工掃描什麼,才接得回上次的理解。我們把這條流程寫成固定機制,不依賴記憶。
此案例為 Trigpoint Pass 內容 · 含續接 checklist
解鎖全部實證案例 Trigpoint Pass ▸
如何閱讀來源註記 「書目經…核對」指作者、年份、題名與出版項已確認;不代表該來源的主張已被核對。 定義版本:2026-09-20。
- [1] Endsley, M. R. (1995). Toward a Theory of Situation Awareness in Dynamic Systems. Human Factors: The Journal of the Human Factors and Ergonomics Society, 37(1), 32–64. https://doi.org/10.1518/001872095779049543 ↩